모아의 기웃기웃 · AI 이해하기 · 6편
AI는 사진을 어떻게 볼까?
CNN과 합성곱 이해하기
작은 필터를 움직여 사진의 숫자가 특징 지도로 바뀌는 과정을 따라가 보세요.
3×3 필터로 한 칸씩 계산하기
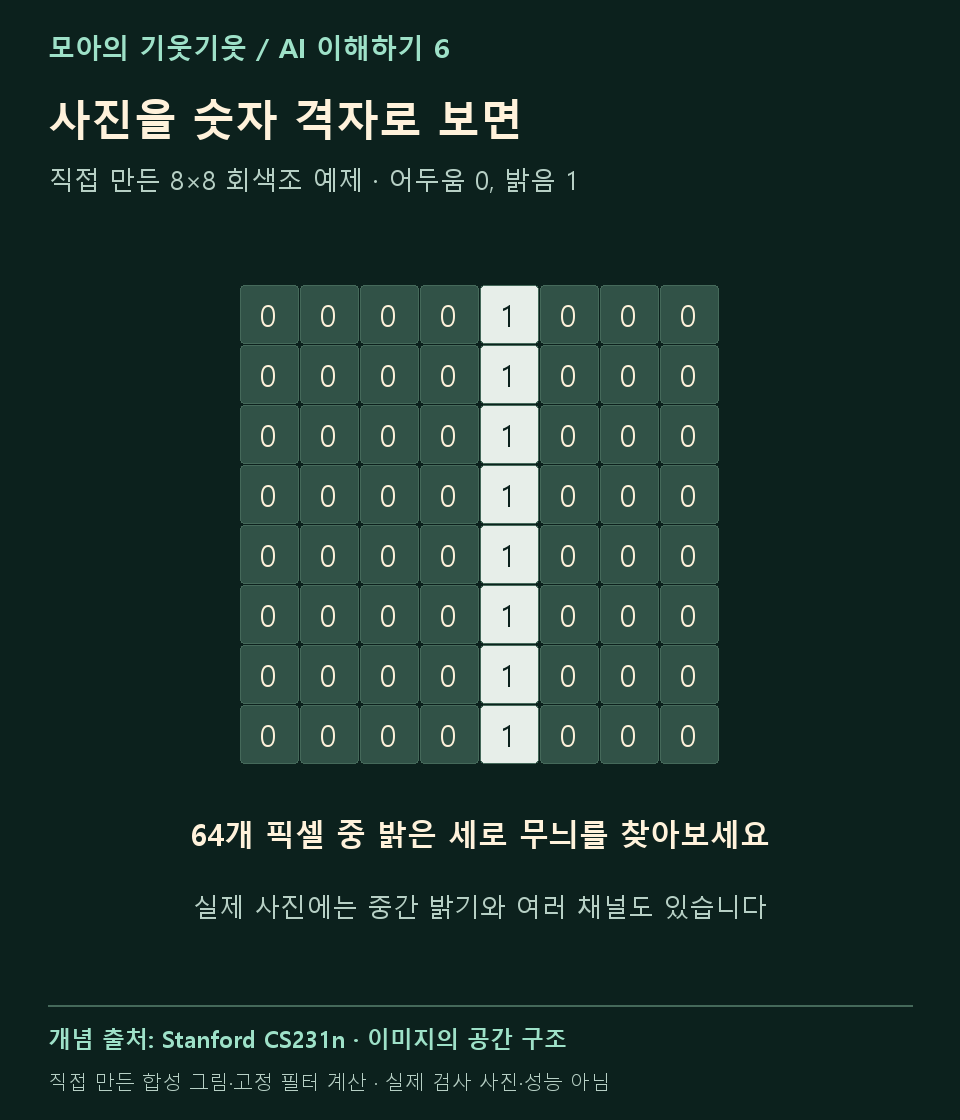
직접 만든 8×8 그림과 고정 필터를 사용합니다. 필터를 뒤집지 않는 교차상관 · 편향 0 · dilation 1 · 모델 학습 없음
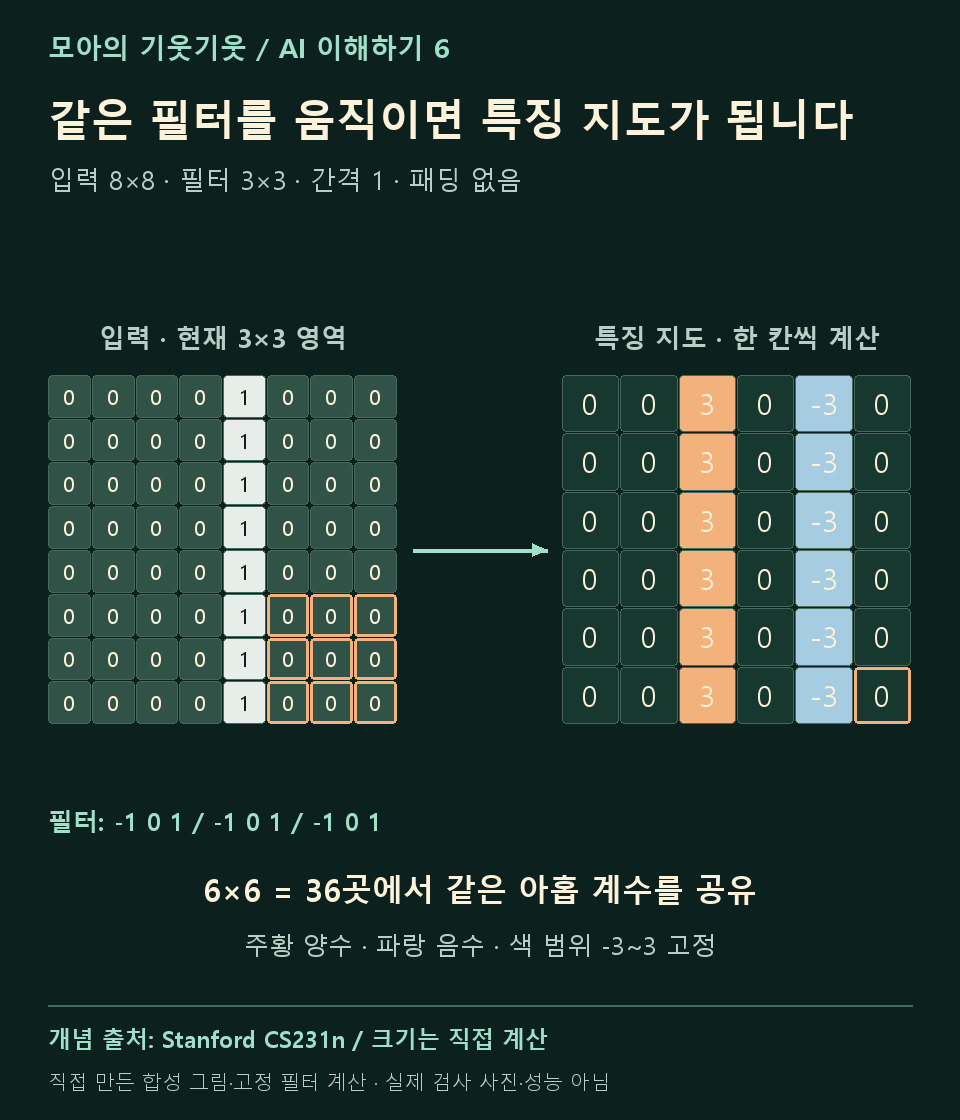
입력의 주황 테두리는 현재 3×3 영역입니다. 출력의 주황 테두리 한 칸과 연결해 보세요.
입력과 현재 3×3 영역
계산하며 채우는 특징 지도
출력 색 범위 −3~3 고정 · 소수는 화면에서 세 자리까지 표시 · 값은 확률이나 불량 판정이 아닙니다.
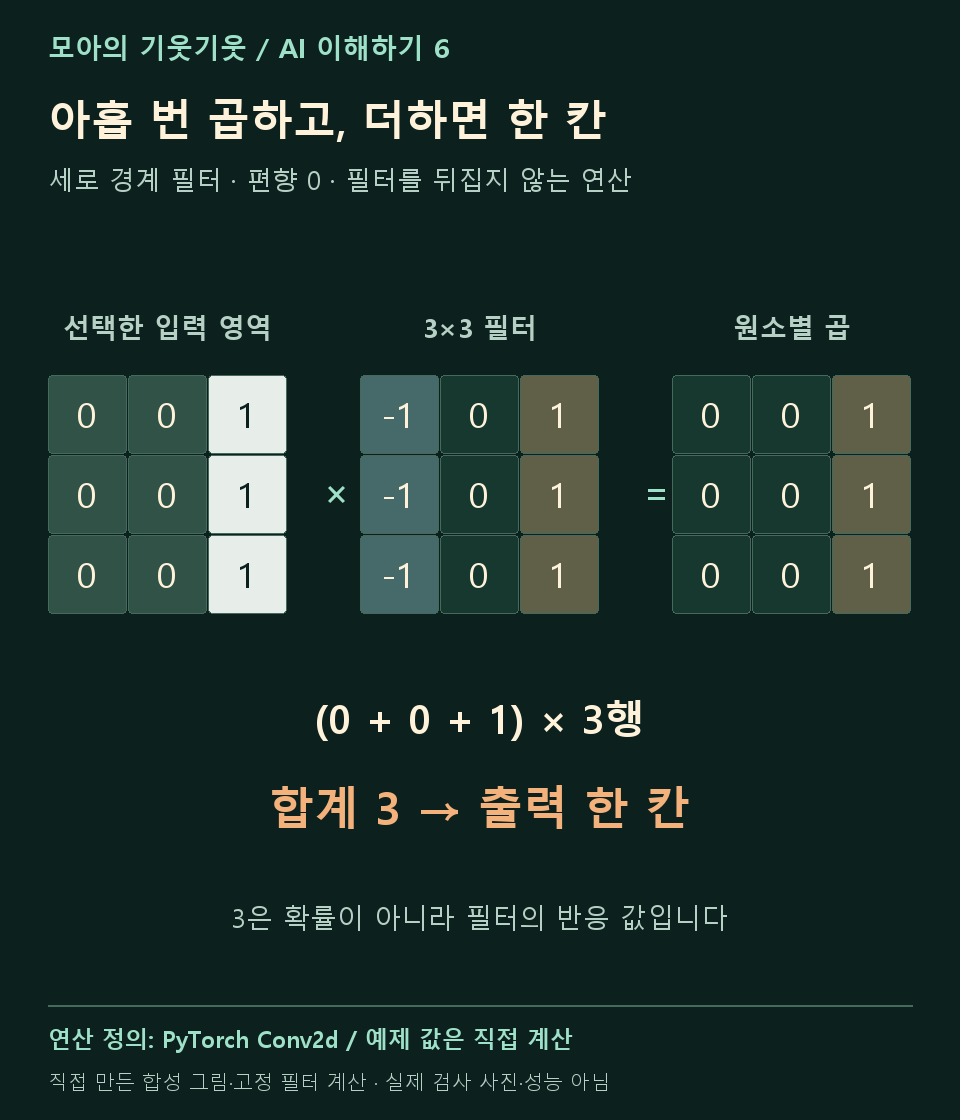
지금 한 칸의 아홉 곱셈 펼쳐 보기
3×3 필터 계수
입력 값 × 필터 계수
아홉 곱을 더하면 위의 합계가 됩니다.
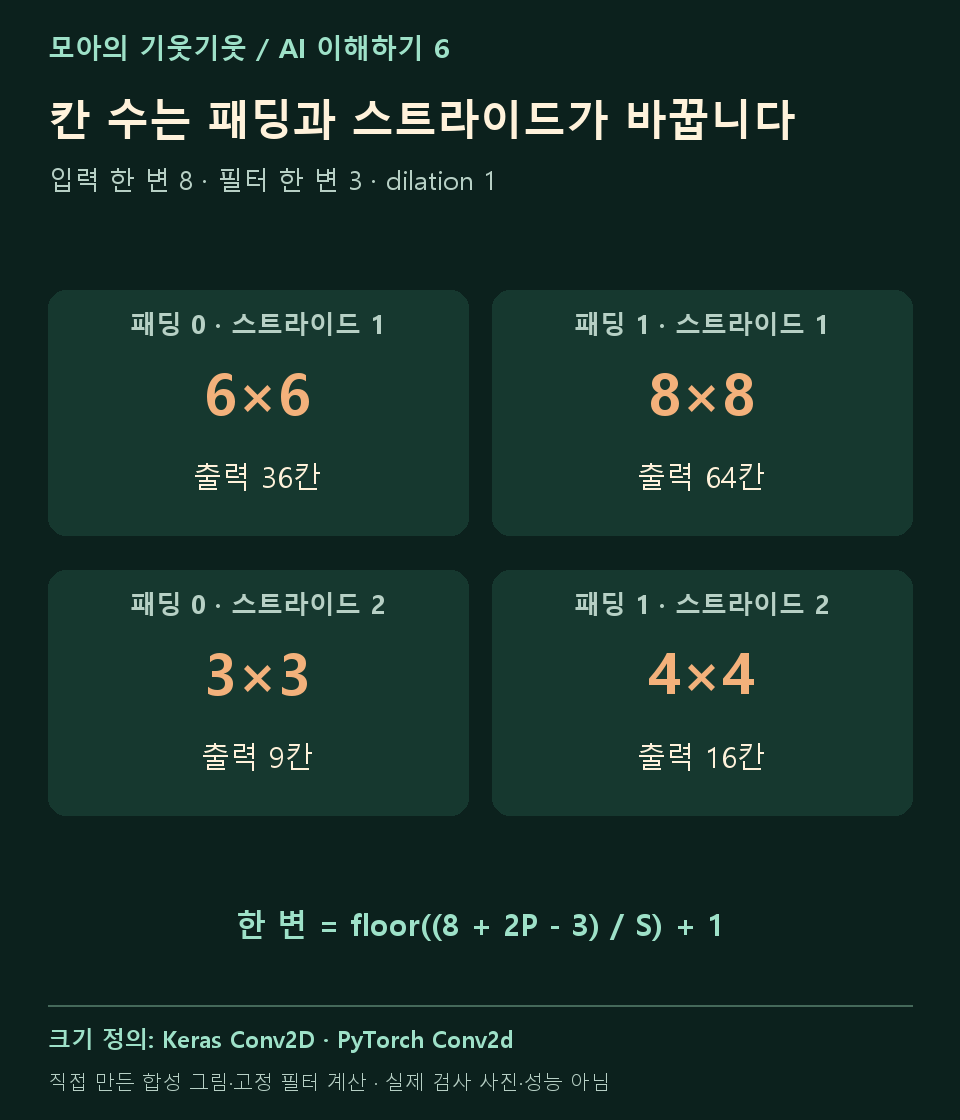
패딩·스트라이드·ReLU 바꾸기
입력 한 변 8, 필터 한 변 3, dilation 1에서의 크기 계산입니다. 패딩은 주변에 0을 덧대는 경계 조건이며 실제 촬영값이 아닙니다.
필터 한 장이 결과 한 장을 만듭니다
필터의 아홉 계수는 위치가 바뀌어도 그대로입니다. 다른 것은 필터 아래에 놓인 입력 픽셀입니다. 각 위치에서 곱하고 더한 결과를 모으면 특징 지도가 됩니다.
기본 설정의 8×8 입력과 3×3 필터는 6×6, 총 36칸을 만듭니다. 3번째 칸을 선택하면 [0,0,1]과 [−1,0,1]의 곱셈이 세 행 반복되어 합계 3이 나옵니다. 음수와 양수는 필터의 방향 반응이며 확률이 아닙니다.
실제 CNN에서는 계수를 학습합니다
이 실험의 필터는 이해를 돕기 위해 정한 값입니다. 실제 CNN은 데이터와 오차를 이용해 계수와 편향을 조정합니다. 한 필터가 반응했다고 불량 판정까지 끝난 것은 아닙니다.
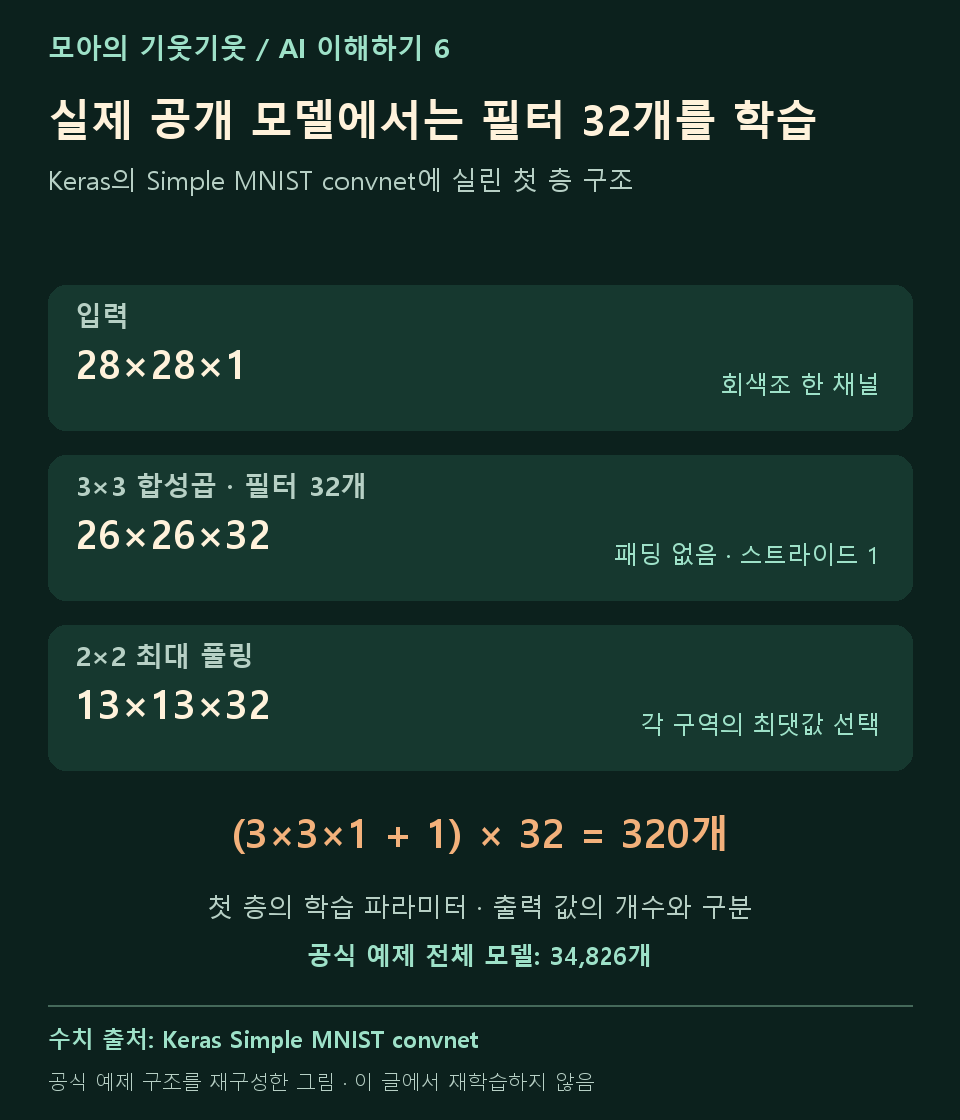
공식 Keras MNIST 예제의 첫 층은 입력 28×28×1, 필터 3×3·32개, 출력 26×26×32입니다. 파라미터는 (3×3×1+1)×32=320개이며 위치마다 별도 계수를 만들지 않습니다.
더 넓은 범위와 작은 출력
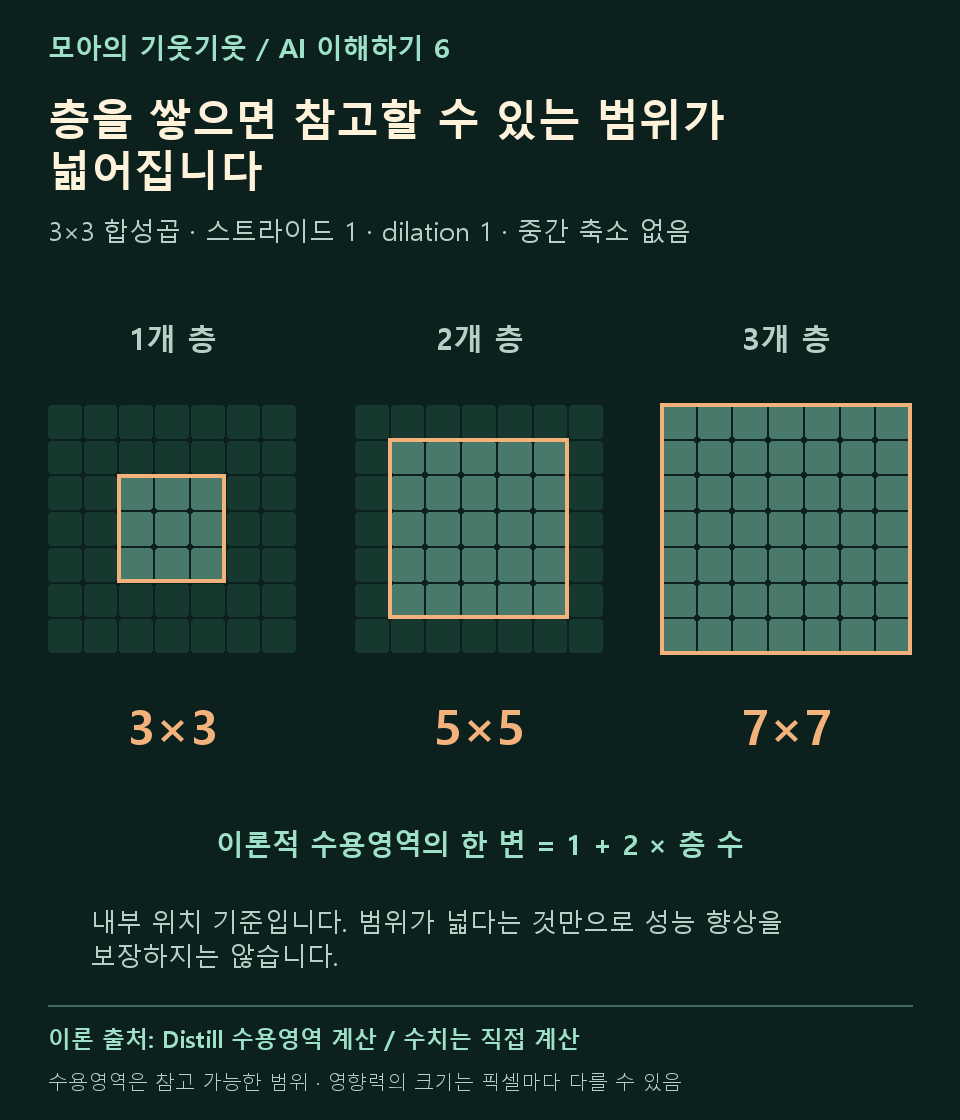
스트라이드 1인 3×3 층을 쌓으면 내부 위치의 이론적 수용영역은 3×3, 5×5, 7×7로 넓어집니다. 반면 2×2 최대 풀링·스트라이드 2는 구역별 최댓값을 남겨 공간 크기를 줄입니다. 어느 쪽도 성능 향상을 자동으로 보장하지 않습니다.
픽셀을 펼친다고 숫자 정보가 사라지는 것은 아닙니다. CNN은 이웃 관계와 필터 공유를 구조에 반영한다는 점에서 일반적인 완전연결층과 다릅니다.
그림으로 다시 보기
56초 영상으로 복습하기
56초 · 한국어 자막 · 음성 없음